
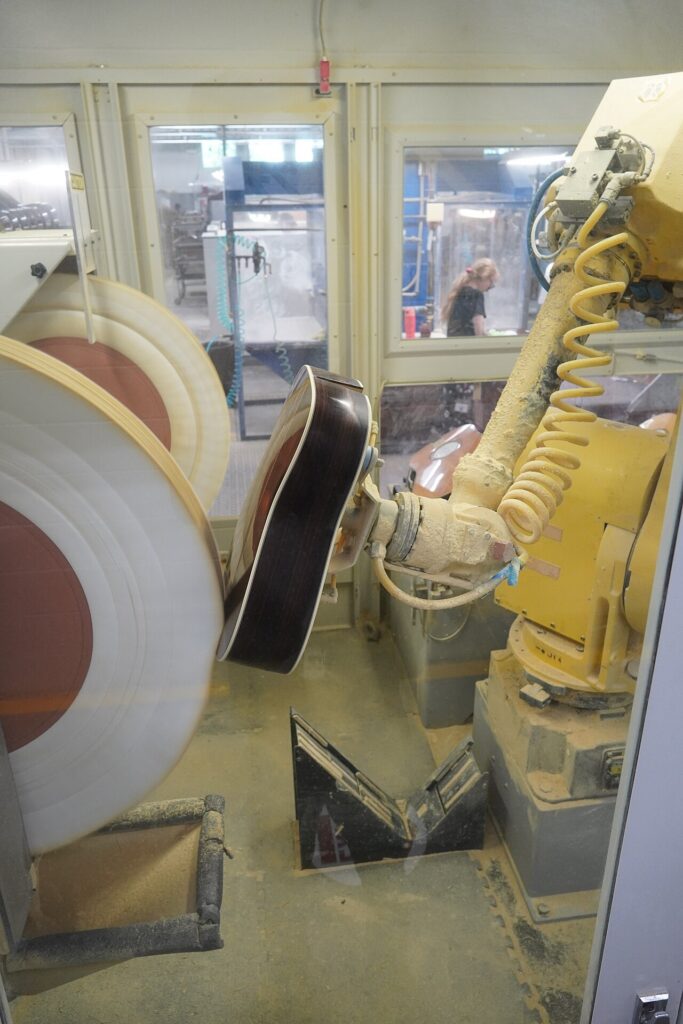

Berita viral dari dunia robotika: Runway membuka bobot model Praxis-1 untuk umum di bawah lisensi Apache 2.0, termasuk untuk penggunaan komersial. Model yang sebelumnya hanya tersedia bagi mitra itu kini bisa diunduh siapa pun, lengkap dengan kode inferensi dan penyempurnaan. Keputusan ini menjadikan kendali robot bukan lagi barang tertutup milik laboratorium besar.
Berita Viral: Bobot Terbuka untuk Model Aksi Dunia
Praxis-1 diperkenalkan Runway pada September 2026 sebagai model aksi dunia pertama mereka. Istilah itu merujuk pada model yang memprediksi bagaimana sebuah adegan bergerak sekaligus menghasilkan perintah gerak untuk robot yang menjalankannya.
Pada 11 November 2026, Runway merilis bobot model tersebut secara terbuka. Menurut pengumuman resmi Runway, paket yang dibuka mencakup bobot, kode inferensi, kode penyempurnaan penuh, dan dukungan LoRA untuk penyesuaian ringan pada perangkat baru.
Yang membuat rilis ini diperhatikan adalah lisensinya. Apache 2.0 mengizinkan perusahaan memakai, mengubah, dan menjual produk berbasis model ini tanpa membayar biaya lisensi kepada Runway. Pesaing di bidang serupa biasanya membatasi penggunaan komersial atau menutup bobot sepenuhnya.

Iklan
Campus Commercial Park: rukost di kawasan kampus
C.CO Park menghadirkan kawasan ruko dan kost dalam satu gerbang, dirancang untuk mahasiswa dan penghuni sekitar kampus. Cocok untuk yang mencari aset produktif dengan pengelolaan kawasan yang tertata.
Arsitektur di Balik Praxis-1
Praxis-1 adalah transformer difusi campuran pakar dengan 27,2 miliar parameter. Sekitar tiga miliar parameter aktif pada setiap token, ditambah satu pakar aksi berukuran sekitar 314 juta parameter yang menerjemahkan gambar menjadi gerakan.
Setiap panggilan model menerima instruksi tugas, gambar dari dua kamera, dan posisi lengan robot. Keluarannya berupa prediksi video untuk 1,6 detik ke depan serta 24 perintah gerak pada laju 15 hertz. Robot menjalankan potongan perintah itu sebelum meminta prediksi berikutnya.
Pendekatan ini membalik urutan pelatihan yang lazim. Model lebih dulu belajar dari video berskala besar tentang bagaimana benda bergerak dan bagaimana tugas berlangsung, baru kemudian belajar menggerakkan tubuh robot. Karena itu, satu model dasar bisa disesuaikan ke bentuk robot yang sangat berbeda.
Angka di Papan Peringkat RoboLab-120
Pada tolok ukur RoboLab-120 milik NVIDIA, Praxis-1 mencatat tingkat keberhasilan 46,2 persen dari 1.200 episode. Angka itu mengalahkan FLUX 3 Action dengan 42,9 persen, Cosmos3 Nano dengan 36,8 persen, dan π0.5 dengan 28,0 persen.
Secara keseluruhan, Praxis-1 berada di peringkat kelima papan itu, tetapi menjadi yang tertinggi di antara model aksi dunia. Runway menyebutnya sebagai model aksi dunia terbaik dan kebijakan ujung ke ujung terbuka dengan performa tertinggi.
Pada uji lain, Praxis-1 yang disesuaikan dengan robot RT-1 milik Google mencapai 80,0 persen keberhasilan di SimplerEnv, jauh di atas kebijakan RT-1 asli yang hanya 52,4 persen. Robot itu tidak pernah muncul dalam data pelatihan model, sehingga hasil tersebut menunjukkan kemampuan adaptasi, bukan hafalan.
Tiga Mitra dan Tiga Bentuk Robot
Runway menguji Praxis-1 bersama tiga mitra peluncuran. Noble Machines memakai robot humanoid berkaki untuk penanganan industri berat, Standard Bots memakai lengan industri enam sumbu untuk pekerjaan pabrik, dan Ultra memakai stasiun dua lengan untuk mengemas pesanan di gudang.
Kepala robotika Runway, Andy Chen, menyebut satu model yang sama menggerakkan tiga mesin yang sangat berbeda. Ia mencontohkan robot Noble yang belajar memindahkan papan kayu hanya dari setengah jam contoh, lalu berhasil 15 kali dari 15 percobaan.
Ketika diberi tumpukan papan yang berantakan dan belum pernah dilihat, robot yang sama berhasil merapikannya enam kali dari sepuluh percobaan. Angka itu bukan kesempurnaan, tetapi menunjukkan model dasar yang cukup kuat untuk menangani variasi tanpa pelatihan ulang besar.
Berjalan di Perangkat yang Sudah Ada
Menurut The Robot Report, Praxis-1 berjalan di jajaran perangkat NVIDIA, mulai dari GPU pusat data H100 dan B200 sampai kartu kerja RTX 5090 dan RTX PRO 6000, hingga modul Jetson Thor yang menempel di badan robot.
Bobot penuh berukuran sekitar 54,4 gigabyte dalam format bf16 dan butuh GPU dengan memori minimal 80 gigabyte. Versi terkuantisasi NVFP4 mengecilkannya ke sekitar 17,5 gigabyte, sehingga lebih mungkin dijalankan di kartu kerja kelas atas.
Model tersedia di GitHub, Hugging Face dengan dukungan LeRobot, dan vLLM-Omni, dengan opsi inferensi terkelola lewat Reactor. Untuk pengembang di Indonesia, hambatan utamanya bukan lisensi, melainkan akses ke GPU besar dan biaya listrik untuk menjalankannya.
